Robot Da Vinci: cos’è, come funziona e perché cambia la chirurgia

Quando si parla di chirurgia robotica, il nome che ricorre con maggiore frequenza è uno solo: Da Vinci. Questo sistema, sviluppato dalla società americana Intuitive Surgical, è oggi la piattaforma robotica più diffusa al mondo per la chirurgia mininvasiva e rappresenta uno degli strumenti più avanzati a disposizione del chirurgo generale.

Il nome non è casuale. Leonardo da Vinci fu il primo a studiare sistematicamente i movimenti del corpo umano e a progettare, nel 1495, un prototipo di robot umanoide. Secoli dopo, la tecnologia che porta il suo nome porta a compimento quella visione: amplificare le capacità della mano umana fino a raggiungere una precisione impossibile a occhio nudo.

In questo articolo viene spiegato come è composto il sistema Da Vinci, come funziona tecnicamente e perché rappresenta un cambio di paradigma nella chirurgia addominale.

Parliamo della tua salute. Prenota un consulto con il Dott. Garulli.

Prenota ora

Le tre componenti del sistema Da Vinci

Il sistema Da Vinci non è un robot autonomo: è una piattaforma telerobotica che estende e amplifica i gesti del chirurgo. Si compone di tre elementi principali che lavorano in modo integrato.

Le tre componenti del sistema Da Vinci

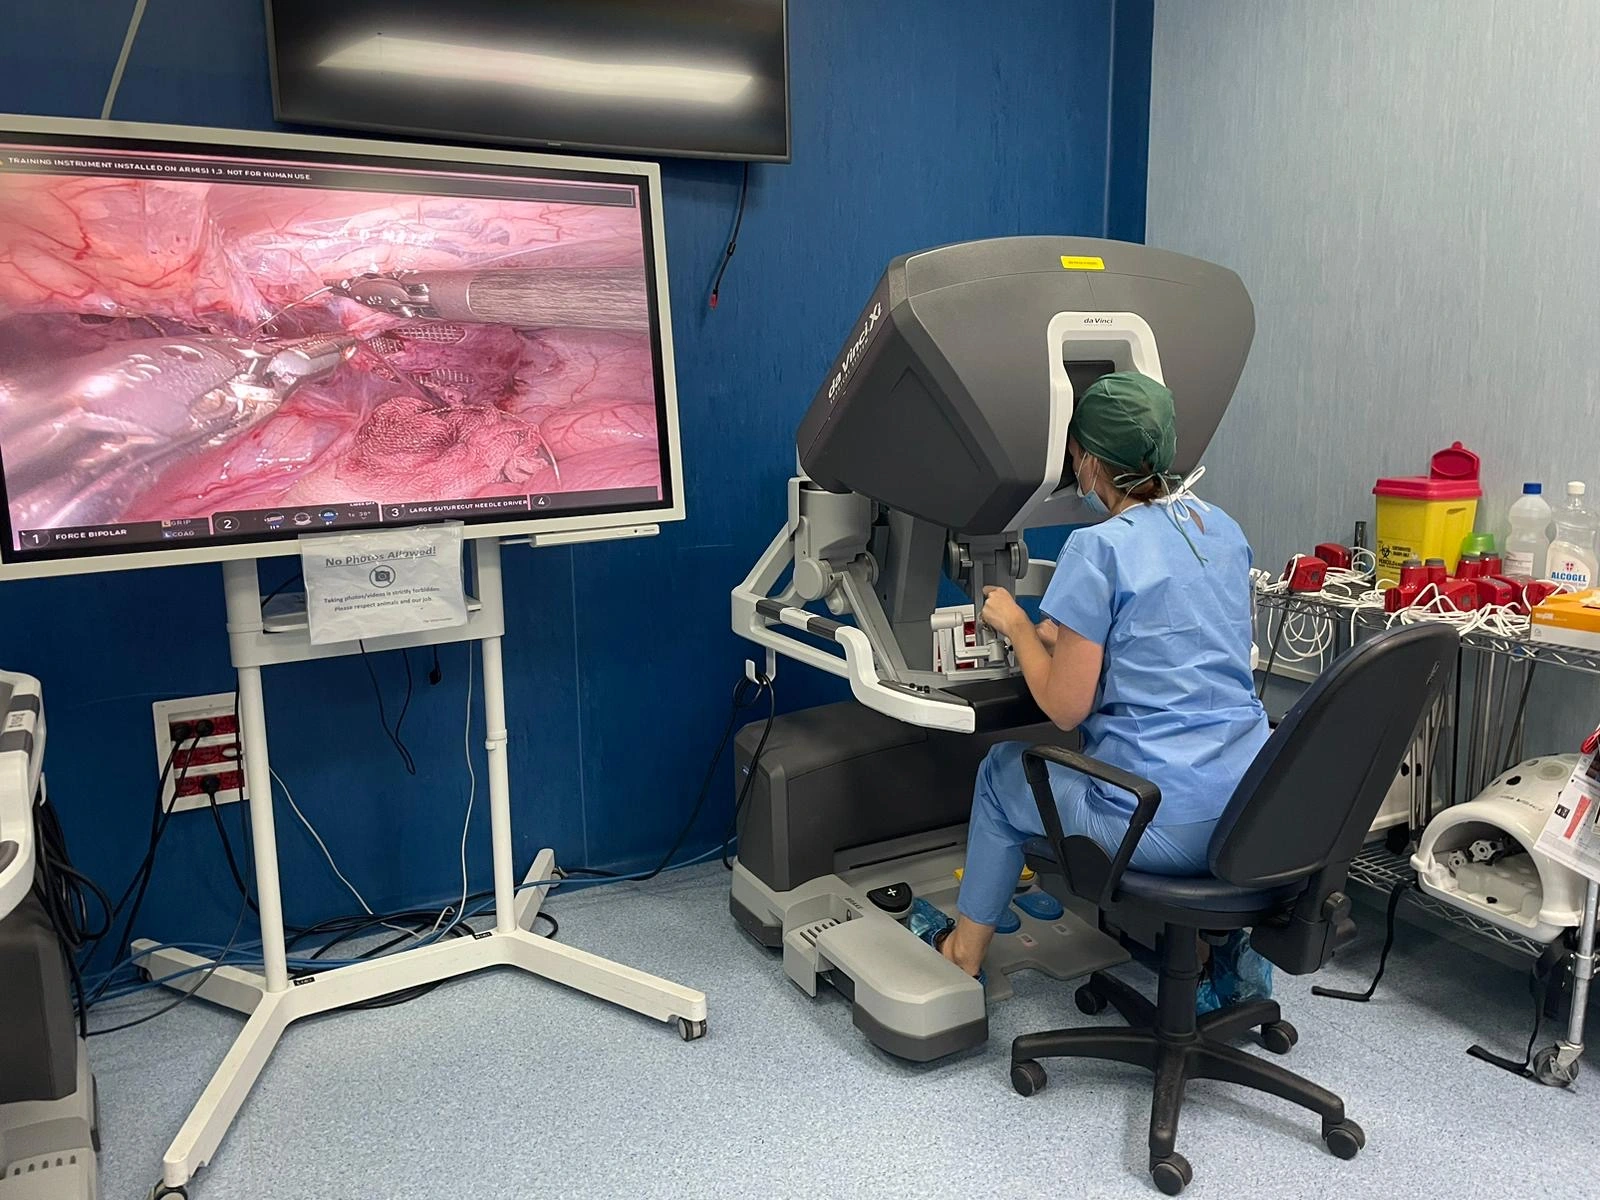
La console del chirurgo è il posto di comando. Il chirurgo vi siede e opera attraverso due controller manuali e una visione tridimensionale ad alta definizione. Da qui controlla ogni movimento dei bracci robotici in tempo reale, con una latenza praticamente nulla. La console può essere posizionata nella stessa sala operatoria o, in applicazioni avanzate, anche a distanza.

Il carrello paziente è l’unità che si trova al letto operatorio. Monta da tre a cinque bracci robotici: uno dedicato alla telecamera endoscopica, gli altri agli strumenti chirurgici. I bracci vengono inseriti nell’addome del paziente attraverso piccole incisioni da 7-12 mm, simili a quelle della laparoscopia tradizionale.

La torre di visione è il terzo elemento: elabora il segnale video dalla telecamera endoscopica e lo restituisce al chirurgo come immagine 3D stereoscopica ad alta definizione, con ingrandimento fino a 10 volte rispetto alla realtà. Tutto il sistema di elaborazione delle immagini è contenuto in questa unità.

Oltre il limite umano: come la console trasforma i gesti del chirurgo

Il punto tecnologicamente più rilevante del sistema Da Vinci è la modalità con cui traduce i movimenti del chirurgo in azione chirurgica. Non si tratta di una semplice trasmissione meccanica: ogni gesto viene elaborato digitalmente prima di essere eseguito dal braccio robotico.

Questo processo permette due funzioni fondamentali. La prima è la scalatura del movimento: un gesto ampio della mano del chirurgo viene convertito in un micro-movimento millimetrico dello strumento. La seconda è il filtro del tremore fisiologico: il software elimina in tempo reale le oscillazioni involontarie della mano umana, che esistono sempre, anche nel chirurgo più esperto.

Il risultato è una precisione chirurgica che supera i limiti biologici della mano umana, particolarmente rilevante in interventi che richiedono dissezioni in spazi anatomici ristretti o la preservazione di strutture nervose e vascolari di piccolo calibro.

La tecnologia EndoWrist: 7 gradi di libertà

Gli strumenti montati sui bracci robotici non sono semplici pinze rigide. Il sistema Da Vinci utilizza strumenti proprietari dotati di tecnologia EndoWrist, che replica e supera l’articolazione del polso umano.

Un polso umano dispone di 6 gradi di libertà di movimento. Gli strumenti EndoWrist ne offrono 7, con una capacità di rotazione che arriva a quasi 360°. Questo significa che lo strumento può ruotare, flettere e orientarsi in direzioni che la mano umana, con i suoi vincoli anatomici, non può raggiungere, specialmente all’interno di una cavità addominale.

La tecnologia EndoWrist: 7 gradi di libertà

La differenza pratica è significativa: in laparoscopia tradizionale, l’angolazione degli strumenti è limitata dall’asse del trocar attraverso cui vengono inseriti. Con EndoWrist, il chirurgo può suturare, dissezionare e manipolare i tessuti con la stessa agilità che avrebbe a mano libera, ma attraverso incisioni minime.

Visione 3D e ingrandimento: operare “dall’interno”

La visione è un elemento spesso sottovalutato nella discussione sulla chirurgia robotica. Il sistema Da Vinci fornisce al chirurgo un’immagine tridimensionale stereoscopica ad alta definizione con ingrandimento fino a 10 volte, trasmessa attraverso una telecamera endoscopica a doppio canale ottico.

La differenza rispetto alla laparoscopia tradizionale, che fornisce un’immagine 2D su monitor, è sostanziale. La profondità di campo restituita dall’immagine 3D permette al chirurgo di valutare con precisione le distanze tra le strutture anatomiche, riconoscere i piani di clivaggio tra i tessuti e identificare strutture vascolari o nervose di piccolo calibro che in 2D potrebbero sfuggire.

L’effetto complessivo è quello di operare come se si fosse fisicamente dentro il campo operatorio: un’esperienza immersiva che riduce l’incertezza percettiva e migliora la qualità delle decisioni intraoperatorie.

SureForm e SmartFire: la sicurezza come componente di sistema

Le generazioni più recenti del sistema Da Vinci, in particolare il Da Vinci XI, integrano funzionalità software che vanno oltre la semplice esecuzione dei movimenti del chirurgo.

La suturatrice SureForm™ con tecnologia SmartFire™ è un esempio significativo. Questa funzione monitora in tempo reale le caratteristiche del tessuto che si sta per chiudere tra le branche della suturatrice. Se lo spessore o la tensione del tessuto non sono compatibili con una chiusura sicura, il sistema informa il chirurgo prima che l’azione venga eseguita.

Questo tipo di feedback intraoperatorio riduce la componente di incertezza in una delle fasi più critiche di un intervento oncologico, la sezione e anastomosi intestinale, contribuendo a una gestione più controllata del rischio operatorio.

Chirurgia multiquadrante: un sistema pensato per la complessità

Una delle caratteristiche distintive del Da Vinci XI rispetto alle generazioni precedenti è la capacità di chirurgia multiquadrante: la possibilità di intervenire su organi situati in quadranti anatomici diversi dell’addome senza dover riposizionare il carrello robotico o modificare la disposizione dei bracci.

Questo è particolarmente rilevante negli interventi oncologici complessi, dove spesso è necessario operare su strutture anatomicamente distanti, come stomaco, linfonodi e dotti biliari, nel corso della stessa procedura. La riduzione delle manovre di riposizionamento si traduce in minori tempi operatori e in una riduzione del rischio connesso a ogni modifica dell’assetto intraoperatorio.

La prevenzione è il primo passo per la tua salute

Una visita di controllo è fondamentale per la diagnosi precoce. Il Dott. Garulli è a tua disposizione per un consulto specialistico.

Le generazioni del sistema Da Vinci: dall’origine all’XI

Il primo sistema Da Vinci ricevette l’approvazione della FDA nel 2000. Da allora, Intuitive Surgical ha sviluppato successive generazioni, ognuna con significativi avanzamenti tecnologici.

  • Da Vinci S (2006): introdusse una telecamera ad alta definizione e bracci più sottili.
  • Da Vinci Si (2009): aggiunse la possibilità di doppia console, utile per la formazione chirurgica.
  • Da Vinci Xi (2014): rappresentò un salto generazionale: bracci più snelli e orientabili, ottica integrata nel carrello, piattaforma multiquadrante.
  • Da Vinci SP (Single Port, 2018): permise invece l’inserimento di tutti gli strumenti attraverso un unico accesso da 2,5 cm.

Il Da Vinci XI è oggi il sistema di riferimento per la chirurgia oncologica addominale complessa.

Come si svolge un intervento con il robot Da Vinci

Dal punto di vista del paziente, un intervento robotico con Da Vinci non differisce visivamente in modo significativo da una laparoscopia tradizionale: si entra in sala operatoria, si viene sottoposti ad anestesia generale, e alla fine si viene trasferiti in reparto con due o tre piccole incisioni sull’addome.

Come si svolge un intervento con il robot Da Vinci

L’iter intraoperatorio, tuttavia, ha alcune fasi specifiche. Dopo l’induzione dell’anestesia e il posizionamento del paziente, il team inserisce i trocar, sottili cannule metalliche, nelle sedi di accesso pianificate. Il carrello robotico viene quindi avvicinato al letto e i bracci agganciati ai trocar. Il chirurgo si posiziona alla console, verifica la qualità dell’immagine 3D e assume il controllo degli strumenti.

Da questo momento, ogni gesto del chirurgo alla console viene traslato in tempo reale sugli strumenti EndoWrist all’interno dell’addome. Il team infermieristico e il secondo chirurgo rimangono al letto del paziente per assistere, cambiare gli strumenti e gestire eventuali necessità intraoperatorie.

Al termine dell’intervento, i bracci vengono sganciati, i trocar rimossi e le piccole incisioni suturate. Il paziente viene trasferito in reparto con un percorso post-operatorio tipicamente più breve rispetto alla chirurgia tradizionale aperta.

Da Vinci e laparoscopia: due tecnologie diverse, non opposte

Una domanda frequente riguarda la differenza tra chirurgia robotica e laparoscopia tradizionale. È importante chiarire che non si tratta di tecnologie in competizione: entrambe sono approcci mininvasivi, e la scelta dipende dalla complessità dell’intervento, dall’anatomia del paziente e dall’esperienza dell’équipe.

In sintesi, il robot Da Vinci amplifica le capacità della laparoscopia laddove la complessità anatomica o la necessità di precisione estrema rendono limitante la tecnica tradizionale.

Hai bisogno di un parere medico?

Il Dott. Garulli è a tua disposizione per un consulto specialistico.

Prenota ora